Robot Tự Hành Trong Nhà Máy Thông Minh: Từ Thiết Bị Độc Lập Đến Hệ Vận Hành Tích Hợp
Giá trị của robot tự hành trong nhà máy thông minh xuất hiện khi thiết bị được kết nối với fleet manager, MES, WMS, ERP và dữ liệu sản xuất. Khi đó, robot trở thành một phần của luồng vận hành có thể điều phối, đo lường và mở rộng.
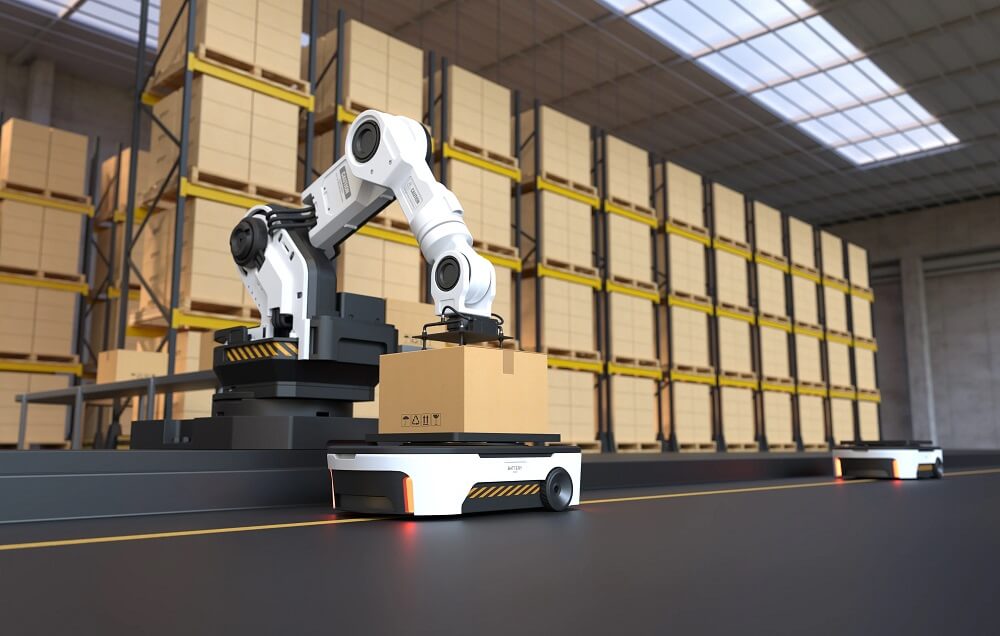
Giá trị của robot tự hành trong nhà máy thông minh xuất hiện khi thiết bị được kết nối với fleet manager, MES, WMS, ERP và dữ liệu sản xuất. Khi đó, robot trở thành một phần của luồng vận hành có thể điều phối, đo lường và mở rộng.
Robot tự hành đang trở thành hạ tầng di chuyển của nhà máy hiện đại, từ cấp linh kiện đến luân chuyển bán thành phẩm. Tuy nhiên, robot biết tránh vật cản chưa tạo nên nhà máy thông minh. Bước chuyển quan trọng là đưa thiết bị độc lập vào một hệ vận hành tích hợp với kho, sản xuất và các điểm giao nhận.
1. Robot tự hành trong nhà máy thông minh là gì?
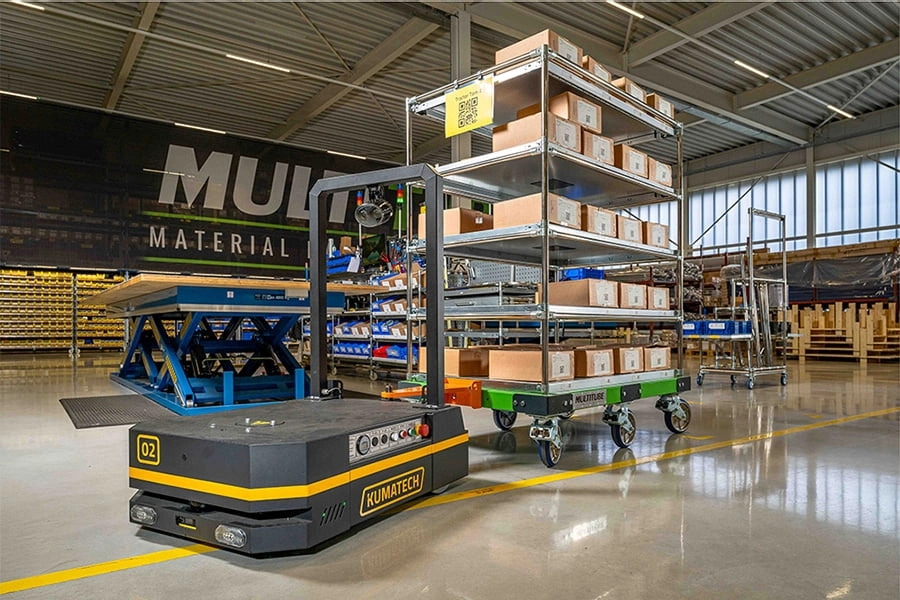
Robot tự hành là thiết bị có khả năng di chuyển và thực hiện nhiệm vụ vận chuyển hoặc hỗ trợ sản xuất mà không cần người lái trực tiếp. Hai khái niệm thường gặp là AGV và AMR.
- AGV (Automated Guided Vehicle): thường di chuyển theo tuyến hoặc hạ tầng dẫn hướng được xác định trước.
- AMR (Autonomous Mobile Robot): sử dụng cảm biến, bản đồ và phần mềm định vị để nhận biết môi trường, lựa chọn đường đi và thích ứng với thay đổi trong phạm vi thiết kế.
IFR xếp AMR vào nhóm robot dịch vụ chuyên nghiệp. Trong bối cảnh an toàn công nghiệp, ISO 3691-4:2023 bao quát xe công nghiệp không người lái và hệ thống của chúng, gồm cả thiết bị thường gọi là AGV hoặc AMR.
Điểm cốt lõi là mức độ robot tham gia vào quy trình chung. Thiết bị điều hướng tốt nhưng không trao đổi dữ liệu với sản xuất vẫn là một “ốc đảo tự động hóa”.
2. AGV và AMR khác nhau như thế nào?
| Tiêu chí | AGV | AMR |
| Cách di chuyển | Theo tuyến hoặc phương thức dẫn hướng đã thiết lập | Tự định vị và lập kế hoạch đường đi trong vùng hoạt động |
| Phản ứng với vật cản | Thường dừng hoặc chờ tuyến được giải phóng | Có thể tìm đường thay thế nếu cấu hình và điều kiện cho phép |
| Thay đổi layout | Có thể cần điều chỉnh hạ tầng dẫn hướng | Thường linh hoạt hơn khi cập nhật bản đồ và quy tắc |
| Bài toán phù hợp | Luồng ổn định, lặp lại, ít biến động | Môi trường thay đổi, nhiều điểm nhận – trả và luồng động |
| Độ phức tạp triển khai | Tập trung vào tuyến, điểm dừng và giao tiếp thiết bị | Tập trung thêm vào bản đồ, giao thông, dữ liệu và điều phối đội robot |
Bảng mang tính định hướng vì nhiều sản phẩm kết hợp đặc điểm của cả hai nhóm. AGV phù hợp với luồng ổn định; robot AMR trong nhà máy thường linh hoạt hơn khi môi trường thay đổi. Lựa chọn phải dựa trên bài toán, an toàn và tổng chi phí sở hữu.
3. Vì sao một robot độc lập chưa tạo thành nhà máy thông minh?
Một robot có thể chạy tốt giữa hai điểm nhưng gặp vấn đề khi số nhiệm vụ và giao lộ tăng:
- Nhiệm vụ thủ công không bám kế hoạch sản xuất.
- Nhiều robot cùng chọn một lối đi và gây tắc nghẽn.
- Robot phải chờ vì trạm nhận chưa sẵn sàng.
- Kho không cập nhật được trạng thái pallet.
- Robot đa hãng dùng phần mềm khác nhau.
Khi đó, hiệu quả từng robot có thể tốt nhưng toàn tuyến vẫn thấp vì thiếu kết nối giữa thiết bị, con người và hệ thống IT/OT.
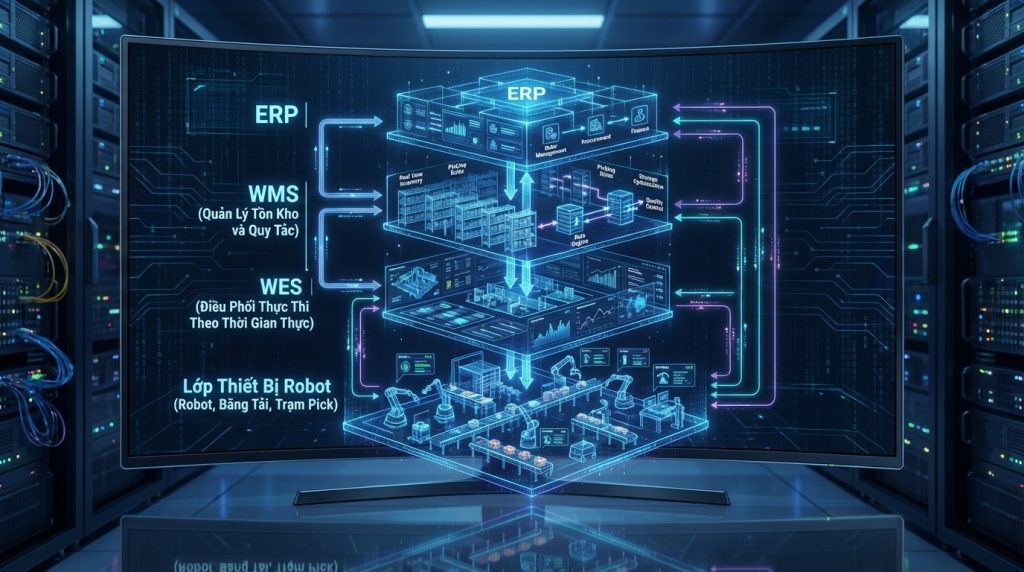
4. Kiến trúc hệ vận hành robot tự hành tích hợp
- Robot và thiết bị đầu cuối: AMR, AGV, xe nâng tự hành hoặc mobile manipulator giao tiếp với cửa, băng tải, trạm sạc, máy sản xuất và điểm nhận – trả.
- Fleet manager: phân bổ nhiệm vụ, quản lý giao thông, theo dõi pin và ưu tiên để tối ưu dòng chảy chung thay vì từng robot.
- MES, WMS, ERP và PLC/SCADA: cung cấp yêu cầu kho, kế hoạch sản xuất, đơn hàng và trạng thái máy. Siemens xem fleet integration là bài toán điều phối AGV/AMR đa hãng đồng thời kết nối MES, ERP và WMS.
- Dữ liệu và AI: tổng hợp trạng thái robot, hàng đợi và tình trạng sản xuất để hỗ trợ dự báo nhu cầu, phát hiện bất thường hoặc đề xuất phân bổ.
- An toàn và quản trị: bao gồm vùng hoạt động, lối đi, giao cắt, tải hàng, tốc độ và quy trình xử lý sự cố, không chỉ cảm biến trên robot.
Với đội robot đa hãng, khả năng tương tác đặc biệt quan trọng. VDA 5050 cung cấp giao diện giao tiếp giữa robot di động và hệ thống điều khiển trung tâm, hướng tới chuẩn hóa kết nối.
5. Các bài toán ứng dụng robot tự hành trong nhà máy
- Cấp nguyên vật liệu: chuyển linh kiện từ kho tới dây chuyền.
- Luân chuyển bán thành phẩm: kết nối các công đoạn không cần băng tải cố định.
- Vận chuyển pallet: xe nâng tự hành xử lý pallet tại khu nhập – xuất.
- Kiểm tra: robot di động mang camera hoặc cảm biến tới vị trí cần quan sát.
- Mobile manipulator: nền tảng di động kết hợp tay máy để gắp, đặt hoặc lắp ráp.
IFR ghi nhận mobile manipulator đang được đưa vào kho và cơ sở sản xuất cho vận chuyển vật liệu, kiểm tra chất lượng và lắp ráp linh hoạt.
6. Lợi ích khi chuyển từ thiết bị độc lập sang hệ thống tích hợp
- Đồng bộ sản xuất: nhiệm vụ được kích hoạt theo nhu cầu thực tế.
- Mở rộng linh hoạt: bổ sung robot, điểm giao hoặc tuyến mới.
- Giảm thời gian chờ: fleet manager điều phối theo trạng thái chung.
- Tăng khả năng truy vết: ghi nhận robot, vật tư, điểm đi – đến và thời gian.
- Cải tiến liên tục: dữ liệu giúp nhận diện điểm nghẽn vận hành.
World Robotics 2025 của IFR cho biết 542.000 robot công nghiệp được lắp đặt toàn cầu năm 2024. Đây không phải số liệu riêng về AMR, nhưng phản ánh quy mô đầu tư tự động hóa tiếp tục mở rộng.
7. Những điểm nghẽn thường gặp khi triển khai AMR và AGV
- Chọn robot trước khi xác định bài toán: thiết bị chạy được nhưng không giải quyết đúng điểm nghẽn vật tư.
- Chỉ tối ưu đường đi: robot di chuyển nhanh nhưng vẫn phải chờ máy, cửa, nhân sự hoặc pallet.
- Thiếu chuẩn kết nối: mỗi lần mở rộng lại phát sinh một lớp tích hợp riêng và tăng chi phí bảo trì.
- Không khảo sát môi trường: mạng, sàn, lối đi, ánh sáng, bụi và giao cắt đều ảnh hưởng đến robot.
- Thiếu xử lý ngoại lệ: không rõ phản ứng khi mất mạng, hết pin, điểm giao bận hoặc robot gặp lỗi.
8. Lộ trình triển khai hệ thống robot tự hành
- Chọn luồng vận chuyển: ưu tiên quy trình lặp lại, điểm nhận – trả rõ và dễ đo lường.
- Khảo sát môi trường: đánh giá layout, tải trọng, lối đi, giao cắt, trạm sạc, mạng và tương tác với con người.
- Thiết kế tích hợp: xác định hệ thống tạo nhiệm vụ, cách fleet manager điều phối và nơi ghi nhận dữ liệu.
- Pilot bằng KPI: theo dõi tỷ lệ hoàn thành, thời gian chu kỳ, tỷ lệ can thiệp, thời gian chờ, quãng đường chạy rỗng và sự cố an toàn.
- Chuẩn hóa rồi mở rộng: hoàn thiện xử lý ngoại lệ, quyền vận hành và đào tạo trước khi tăng số robot.
9. Từ fleet management đến điều phối thông minh toàn nhà máy
Khi dữ liệu robot kết nối với sản xuất, kho, năng lượng và bảo trì, hệ thống có thể điều phối theo mục tiêu chung: ưu tiên đơn hàng, cân bằng năng lực và hạn chế tắc nghẽn. AI phù hợp với vai trò phân tích bối cảnh, đề xuất phương án và phối hợp tác vụ trong ranh giới an toàn đã thiết lập. Đây là bước chuyển từ robot tự hành AMR sang hệ sinh thái Physical AI vận hành đồng bộ.
Kết luận
Robot tự hành trong nhà máy thông minh chỉ phát huy đầy đủ giá trị khi được xem như một phần của hệ thống vận hành, không phải thiết bị mua về để chạy độc lập. Robot cần kết nối với fleet manager, MES, WMS, ERP, máy móc, dữ liệu và quy trình an toàn.
Doanh nghiệp nên bắt đầu từ luồng vật tư cụ thể, đo bằng KPI vận hành và thiết kế khả năng tích hợp ngay từ giai đoạn đầu. Khi hạ tầng kết nối đủ tốt, robot không chỉ di chuyển hàng hóa mà trở thành một mắt xích có thể điều phối trong toàn bộ nhà máy.
Câu hỏi thường gặp (FAQ)
Robot tự hành trong nhà máy thông minh là gì?
Đây là robot không người lái như AGV hoặc AMR, được sử dụng để vận chuyển, hỗ trợ sản xuất hoặc kiểm tra trong nhà máy. Khi tích hợp với fleet manager và hệ thống sản xuất, robot trở thành một phần của luồng vận hành chung.
AGV và AMR khác nhau ở điểm nào?
AGV thường hoạt động theo tuyến hoặc phương thức dẫn hướng đã thiết lập; AMR có khả năng định vị và lập kế hoạch đường đi linh hoạt hơn. Lựa chọn phụ thuộc vào layout, mức độ biến động và yêu cầu vận hành.
Fleet manager có vai trò gì?
Fleet manager phân bổ nhiệm vụ, quản lý giao thông, theo dõi trạng thái và điều phối sạc cho đội robot. Hệ thống giúp tối ưu dòng chảy chung thay vì từng robot riêng lẻ.
Tiêu chuẩn an toàn nào liên quan đến AGV và AMR?
ISO 3691-4:2023 quy định yêu cầu an toàn và phương pháp xác minh đối với xe công nghiệp không người lái và hệ thống của chúng. Doanh nghiệp vẫn cần đánh giá thêm các điều kiện đặc thù tại khu vực triển khai.